NGP d’XPeng face aux motards parisiens : Le test de vérité du modèle de vision
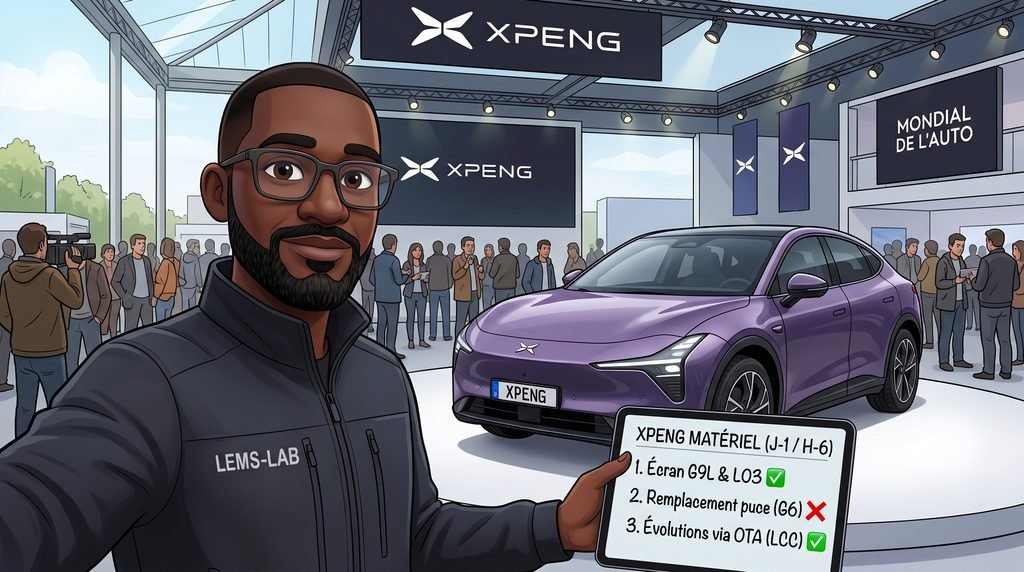
Le programme Autonomous Lab de XPeng opère actuellement sur route ouverte autour de la Porte de Versailles, en marge du Mondial de l’Auto 2026. Les retours télémétriques et les essais de la presse indépendante sur le SUV L03 fournissent des données concrètes sur l’efficacité de l’architecture Tianji AI OS en conditions urbaines européennes.
L’analyse se concentre sur l’épreuve majeure du périphérique sud : la cohabitation avec les deux-roues et la gestion des infrastructures dégradées.
1. L’adaptation à la circulation réelle : L’épreuve de l’interfile
La remontée de files par les motards est un cas d’usage critique, souvent source de freinages fantômes ou de désengagements d’urgence sur les systèmes de maintien de voie traditionnels.
Les données du L03 révèlent un traitement adaptatif du modèle VLA 2.0 (Vision-Language-Action) :
- Décalage dynamique latéral : Lorsqu’un deux-roues remonte la file, le système décale automatiquement la trajectoire du véhicule de 15 à 20 cm vers la gauche, en restant dans sa voie.
- Maintien du guidage : L’évitement s’opère sans coupure de l’assistance et sans alerte sonore.
- Inférence locale : La reprise du centrage s’effectue sans à-coup. L’architecture démontre une compréhension spatiale par vision pure, confirmant la viabilité de l’abandon du LiDAR.
2. La limite constatée : Le piège des marquages temporaires
L’ingénierie impose d’identifier les failles du système. L’algorithme montre des limites claires à l’approche des échangeurs en travaux.
Lorsque des bandes jaunes temporaires se superposent aux marquages blancs dégradés, le système de vision hésite sur le couloir prioritaire. Cela se traduit par un ralentissement préventif nécessitant la reprise en main par le conducteur. Ce comportement indique que la base d’apprentissage européenne du modèle neuronal nécessite encore des cycles de calibration massifs sur les spécificités des chantiers routiers français.
3. Mise au point logicielle : XOS 5.10 ou XOS 5.12 et la nuance des G6 2026
Une clarification technique s’impose concernant le déploiement logiciel et les équipements de la gamme G6, souvent confondus dans les annonces globales.
- La distinction matérielle 2026 : Il est impératif de noter que les modèles XPeng G6 millésime 2026 bénéficient déjà d’usine de l’intégration de Google Maps natif et du mode XPEDAL complet (One-Pedal avec arrêt total).
- Le rôle de XOS 5.10 (Europe en principe) : Cette version intermédiaire, annoncée pour fin novembre 2026, a pour but de mettre à niveau les anciens modèles (2024/2025) afin de les aligner sur les standards des versions 2026.
- XOS 5.12.x (Chine) : Les versions 5.12 correspondent aux branches de test sur le marché domestique chinois. L’Europe transitera directement de la branche 5.10 vers le socle unifié Tianji AI OS 6.0 au premier trimestre 2027.
Au petit jeu de deviner les versions futurs, il est toujours difficile d’avoir des certitudes, ces infos sont donc à prendre avec des pincettes et nous sommes très intéressés si vous avez des infos sur le sujet, n’hésitez pas à le mettre en commentaire.
4. Ce que cela change concrètement pour la flotte actuelle
Les essais actuels du L03 à Paris servent de collecteur de données (fleet learning) pour les XPeng G6 en circulation :
- Optimisation LCC / ACC : Le matériel embarqué sur les G6 actuels (Snapdragon 8155) ne migrera pas vers l’architecture Turing. En revanche, les millions de points de données enregistrés face aux motards parisiens vont affiner les algorithmes de sécurité active. Ces ajustements comportementaux seront déployés via OTA pour assouplir le maintien de voie actif (LCC) et le régulateur adaptatif (ACC).
- Pragmatisme d’usage : Les évolutions à court terme se concentreront sur la fiabilisation des aides à la conduite de niveau 2+. Il n’y a pas de transformation matérielle prévue (rétrofit) pour les modèles existants, la puissance de calcul actuelle étant parfaitement dimensionnée pour les mises à jour de confort (navigation, XPEDAL) et l’amélioration de la conduite assistée.